
سنسورهای Stacked، چگونه سرعتِ خواندن داده دنیای عکاسی را متحول کرد؟
چرا دو دوربین با مگاپیکسل مشابه، هنگام ثبت حرکت عملکرد متفاوتی دارند؟ تعداد پیکسل ها فقط بخشی از پاسخ را می دهد. دوربین باید اطلاعات نور را از حسگر بگیرد، پردازش کند و برای نمایش یا ذخیره سازی بفرستد. سرعت طی شدن این مسیر بر عکاسی پیاپی، دنبال کردن سوژه و ثبت ویدئو اثر می گذارد. حسگر پشته ای با تغییر جایگاه مدارها، فضای بیشتری برای مدیریت این جریان داده فراهم می کند. شناخت این ساختار روشن می کند که واژه Stacked در مشخصات دوربین چه معنایی دارد و مزیت آن کجا دیده می شود.
حسگر Stacked پشته ای چیست و لایه های آن چه کاری انجام می دهند؟
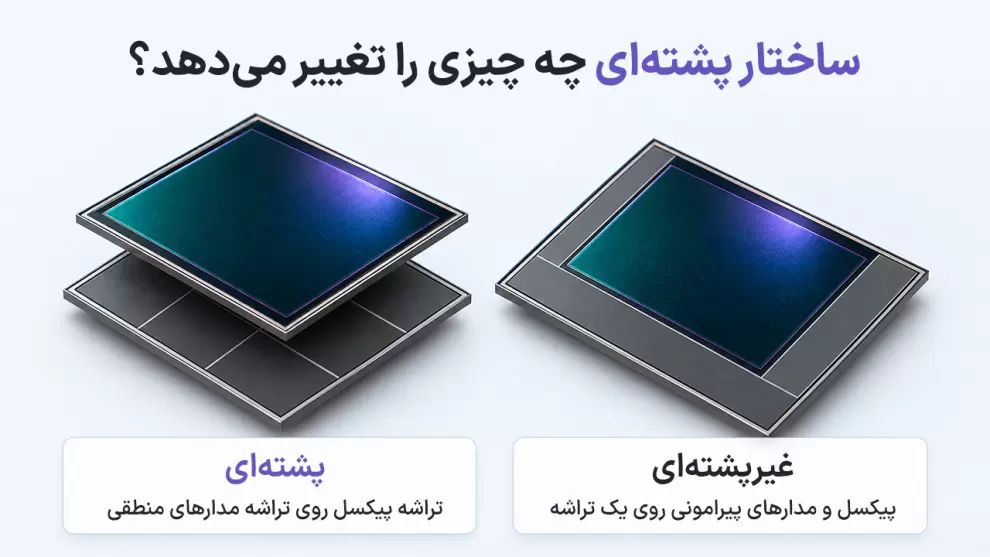
حسگر تصویر از میلیون ها پیکسل تشکیل شده است. بخش حساس به نور هر پیکسل، نور دریافتی را به بار الکتریکی تبدیل می کند. مدارهای خوانش این اطلاعات را دریافت می کنند و پس از تبدیل سیگنال آنالوگ به داده دیجیتال، اطلاعات برای پردازش تصویر در دسترس قرار می گیرد. حسگر برای انجام این کار، علاوه بر سطح دریافت نور، به مدار و مسیرهای انتقال داده نیاز دارد. در ساختار غیرپشته ای، بخش پیکسل و مدارهای پیرامونی روی یک تراشه سیلیکونی ساخته می شوند. طراح باید نیازهای این دو بخش را در همان تراشه هماهنگ کند. در حسگر پشته ای (Stacked CMOS)، تراشه پیکسل روی تراشه ای حاوی مدارهای منطقی قرار می گیرد و اتصال های الکتریکی، داده را بین آن ها جابه جا می کنند. این جداسازی، آزادی بیشتری برای ساخت مدارهای پیچیده فراهم می کند. فرایند ساخت بخش دریافت نور را می توان برای عملکرد پیکسل ها بهینه کرد و بخش منطقی را با فرایندی متناسب با سرعت و وظایف مدارها ساخت. منظور از «پشته ای» همین سازمان دهی عمودی تراشه هاست.
تفاوت BSI و Stacked در چیست؟
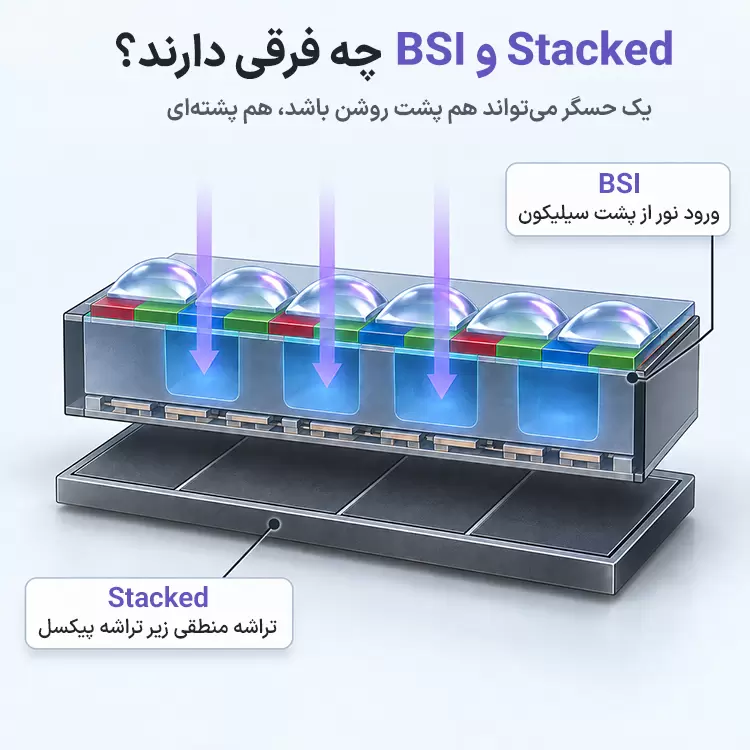
در حسگر روشن شونده از جلو، نور از سمت لایه های سیم کشی به بخش حساس پیکسل می رسد. سیم کشی و ترانزیستورهای این سمت، بخشی از مسیر دریافت نور را اشغال می کنند. در حسگر پشت روشن (BSI)، نور از سمت دیگر سیلیکون وارد می شود؛ در نتیجه سیم کشی در مسیر مستقیم رسیدن نور به بخش حساس قرار نمی گیرد. پشته ای بودن درباره محل تراشه های پیکسل و مدارهای منطقی است. یک حسگر می تواند هم پشت روشن باشد و هم ساختار پشته ای داشته باشد؛ مشخصات رسمی حسگر Canon EOS R3 هر دو ویژگی را ذکر می کند.
| ویژگی | کدام بخش طراحی را توضیح می دهد؟ | هدف اصلی تغییر |
|---|---|---|
| پشت روشن یا BSI | جهت ورود نور نسبت به سیم کشی پیکسل | بهبود مسیر دریافت نور |
| پشته ای یا Stacked | قرارگیری تراشه پیکسل و مدارهای منطقی روی یکدیگر | افزایش آزادی طراحی مدار و مدیریت داده |
معماری پشته ای چگونه خواندن داده را سریع تر می کند؟
مبدل های آنالوگ به دیجیتال، سیگنال پیکسل ها را به مقادیر عددی تبدیل می کنند. با افزایش مدارهایی که موازی کار می کنند، گروه های بیشتری از داده ها هم زمان تبدیل می شوند و زمان لازم برای خواندن تصویر کاهش می یابد. قرارگرفتن مدارهای منطقی روی تراشه ای جداگانه، فضای طراحی این مسیرهای موازی را فراهم می کند. به این ترتیب، تغییر معماری به افزایش ظرفیت خوانش تبدیل می شود. مرحله بعد، خروج داده از حسگر است. اگر مدارهای خوانش سریع تر از رابط خروجی کار کنند، اطلاعات به محلی برای نگهداری موقت نیاز دارند. در برخی طراحی ها، یک لایه حافظه سریع (DRAM) به مجموعه اضافه می شود. داده ابتدا در این حافظه قرار می گیرد و سپس با سرعتی که مسیر خروجی پشتیبانی می کند، منتقل می شود. سونی در حسگر سه لایه معرفی شده در سال ۲۰۱۷ از همین روش برای خوانش سریع و ثبت حرکت آهسته استفاده کرد. ساختار دولایه شامل تراشه پیکسل و تراشه مدارهای منطقی بود؛ در طراحی سه لایه، DRAM به عنوان بخش اضافه برای نگهداری موقت داده ها به آن پیوست. پس از خروج داده از حسگر، پردازنده اصلی دوربین کارهایی مانند ساخت تصویر رنگی، کاهش نویز و فشرده سازی ویدئو را انجام می دهد. مدارهای حسگر، خواندن و خروج اطلاعات پیکسل ها را مدیریت می کنند و پردازنده اصلی، این اطلاعات را برای نمایش و ذخیره سازی آماده می کند.
خوانش سریع تر در عکاسی و فیلم برداری چه اثری دارد؟
ثبت شکل سوژه متحرک
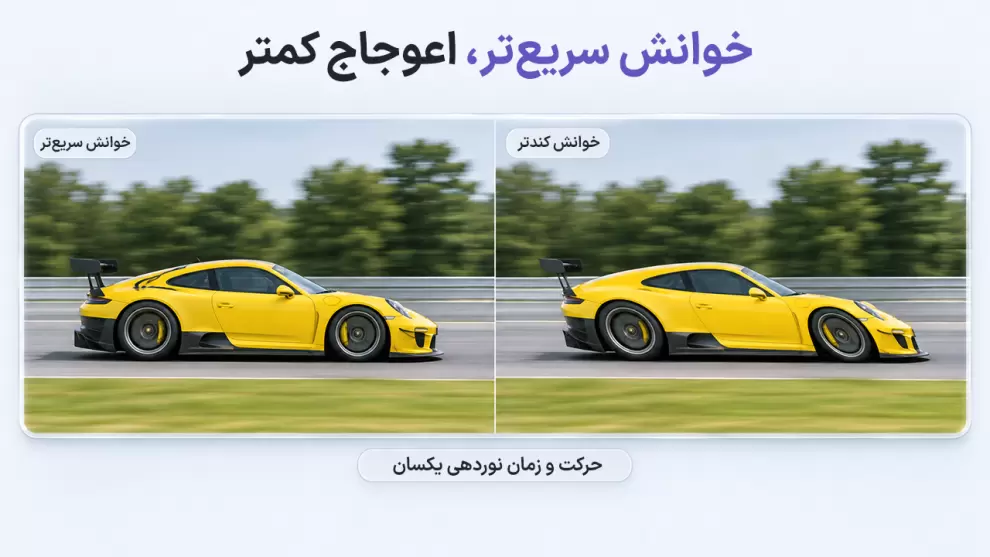
در خوانش ردیفی، قسمت های مختلف قاب در لحظه های کمی متفاوت ثبت می شوند. حرکت سریع سوژه یا چرخش دوربین در این فاصله، شکل اجسام را در تصویر تغییر می دهد؛ برای مثال، بدنه خودروی مسابقه کشیده یا مایل دیده می شود. کوتاه ترشدن فاصله زمانی ثبت ردیف ها، این اعوجاج را کاهش می دهد. سرعت شاتر بالا، مدت جمع آوری نور را کوتاه می کند و تاری حرکت را کاهش می دهد. خوانش سریع تر، فاصله زمانی ثبت قسمت های مختلف قاب را کم می کند تا شکل سوژه بهتر حفظ شود. در حسگر ردیفی پشته ای، ثبت ردیف ها همچنان به ترتیب پیش می رود؛ شاتر سراسری نوردهی تمام پیکسل ها را هم زمان آغاز و تمام می کند.
تفاوت این زمان بندی ها در مقاله شاتر الکترونیکی توضیح داده شده است.
عکاسی پیاپی و دنبال کردن سوژه
خواندن سریع تر قاب ها، داده لازم برای ثبت عکس های متوالی را زودتر به پردازنده می رساند. پردازنده این جریان را به عکس های جداگانه تبدیل می کند. افزایش تعداد عکس های ثبت شده در ثانیه، فاصله میان لحظه های ثبت شده را کوتاه می کند؛ مثلاً از حرکت پای ورزشکار، وضعیت های بیشتری در اختیار عکاس قرار می گیرد. برای دنبال کردن سوژه، تازگی اطلاعات هم اهمیت دارد. وقتی داده های حسگر سریع تر به روز می شوند، سامانه فوکوس موقعیت تازه سوژه را در فاصله های کوتاه تری دریافت می کند. پردازنده این اطلاعات را تحلیل می کند و فرمان تنظیم فوکوس را به لنز می فرستد. نمایش پیوسته تر حرکت در منظره یاب نیز به عکاس کمک می کند سوژه را هنگام عکاسی پیاپی در کادر نگه دارد. عدد ۳۰ عکس در ثانیه، تعداد تصاویر ثبت شده را بیان می کند؛ زمان خوانش، مدت لازم برای خواندن یک قاب است. دوربین می تواند قاب را سریع بخواند و تا شروع عکس بعدی فاصله داشته باشد. اولی تعداد لحظه های ثبت شده را مشخص می کند و دومی در مقدار اعوجاج حرکت نقش دارد.
فیلم برداری با نرخ فریم بالا
در ویدئو، حسگر خوانش را برای هر فریم تکرار می کند. با ثابت ماندن تعداد پیکسل های خوانده شده در هر قاب، افزایش نرخ از ۳۰ به ۶۰ فریم، تعداد مقادیر پیکسلی خوانده شده در ثانیه را دو برابر می کند. مدارهای سریع تر، ظرفیت لازم برای این جریان داده را فراهم می کنند. خواندن ناحیه کوچک تری از حسگر نیز حجم اطلاعات را کاهش می دهد، اما کادر بسته تری می سازد. در مقابل، خواندن تصویر پرجزئیات تر و تبدیل آن به ویدئویی با رزولوشن پایین تر، بار پردازشی بیشتری دارد. برای نمونه، Z6III در حالت 4K/60p با ناحیه تصویر فول فریم (FX)، تصویر 6K را می خواند و آن را به 4K تبدیل می کند. این روش «نمونه برداری افزوده» (Oversampling) نام دارد.
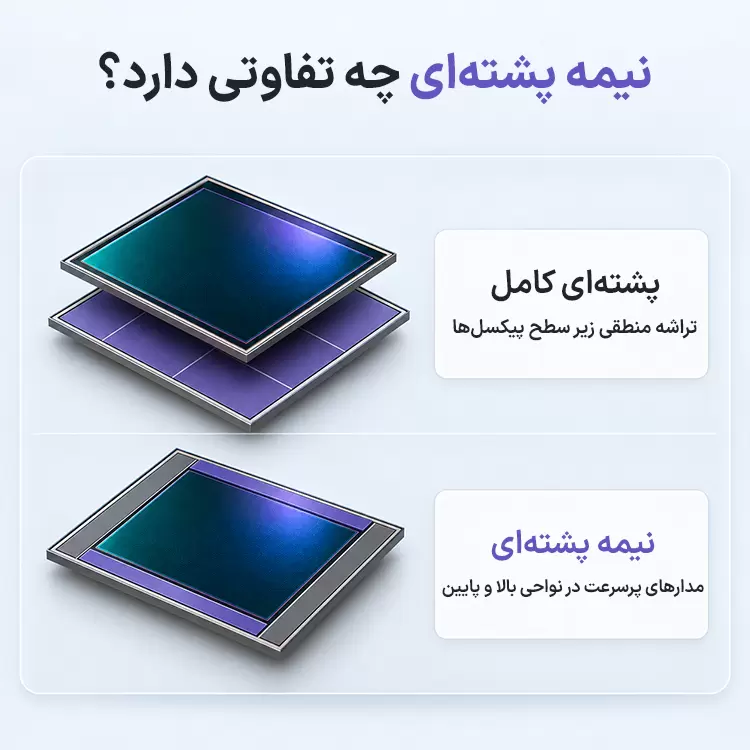
حسگر Partially Stacked (نیمه پشته ای) چه تفاوتی دارد؟
در معماری نیمه پشته ای (Partially Stacked)، مدارهای پرسرعت به صورت موضعی روی بخش هایی از ساختار حسگر قرار می گیرند. نیکون در Z6III از چنین طراحی ای استفاده کرده و مدارهای پردازش پرسرعت را در نواحی بالا و پایین سطح تصویر جای داده است. در این چیدمان، مدارهای اضافه در نواحی محدود قرار دارند؛ در ساختار پشته ای کامل، تراشه منطقی زیر بخش پیکسل گسترده می شود. نیکون از ترکیب این حسگر با پردازنده EXPEED 7 برای کوتاه کردن چرخه محاسبات فوکوس و ضبط داخلی ویدئوی 6K RAW استفاده کرده است.
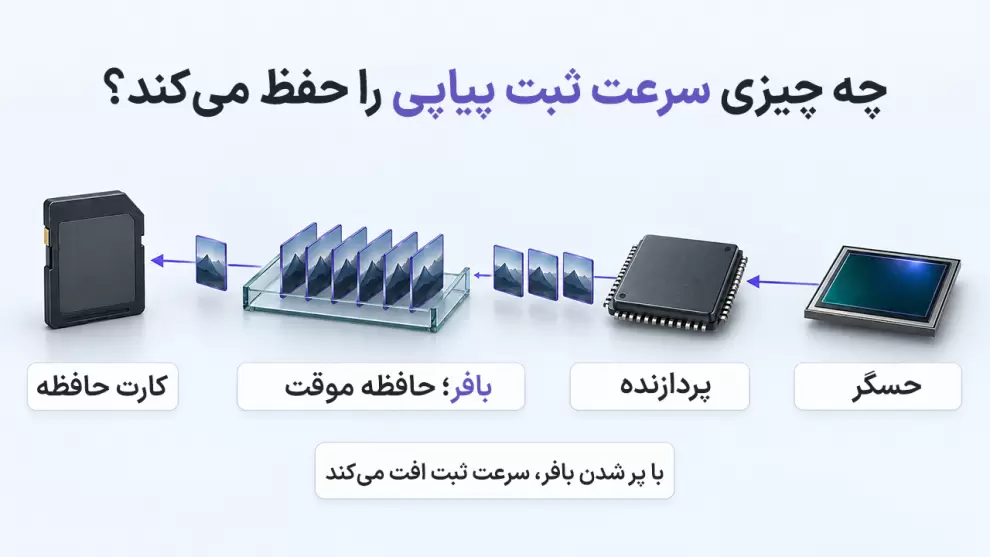
سرعت حسگر چگونه به ثبت پیاپی پایدار تبدیل می شود؟
بعد از خوانش و پردازش، تصاویر وارد حافظه موقت دوربین یا بافر می شوند تا روی کارت نوشته شوند. اگر تولید فایل ها سریع تر از نوشتن آن ها باشد، بافر به تدریج پر می شود. با پرشدن آن، سرعت ثبت افت می کند تا فضای لازم برای تصاویر بعدی آزاد شود. این بافر در بدنه دوربین قرار دارد و وظیفه اش با DRAM داخل برخی حسگرهای پشته ای متفاوت است. فایل بزرگ تر، فضای بیشتری از بافر می گیرد و نوشتن آن زمان بیشتری می خواهد. برای مثال، فایل RAW حجیم تر، زودتر از JPEG کوچک تر همان دوربین بافر را پر می کند. حسگر، سرعت دریافت تصویر را فراهم می کند؛ ظرفیت بافر و سرعت نوشتن کارت، ادامه این جریان را تعیین می کنند. برای عکاسی از پرنده در پرواز، این زنجیره معنای روشنی دارد: حسگر سریع، تغییر شکل حرکت را کاهش می دهد و داده تازه برای فوکوس فراهم می کند؛ پردازنده تصاویر را آماده می کند و بافر و کارت، ثبت متوالی را ادامه می دهند. حاصل، فرصت ثبت حالت های بیشتری از حرکت بال ها و انتخاب لحظه مناسب از میان آن هاست.