
تکنولوژی موتورهای بی صدا در بیبی کم های چرخشی (PTZ)، پایش بدون مزاحمت
چرا صدای چرخش یک دوربین کوچک در اتاق ساکت کودک به گوش می رسد؟ هنگام تغییر کادر، موتور و قطعات متصل به آن به حرکت درمی آیند و لرزش این مجموعه، منشا بخشی از صدای دوربین است. میکروفون نیز همین صدا را همراه صدای اتاق به والدین می رساند. برای کم صدا شدن حرکت، هم شیوه فرمان دادن به موتور اهمیت دارد و هم ساختار مکانیکی دوربین.
بیبی کم چیست و مدل چرخشی چه تفاوتی دارد؟
بیبی کم یا دوربین مراقبت کودک، وسیله ای برای دیدن تصویر و شنیدن صدای کودک از محلی دیگر است. دوربین در اتاق قرار دارد و تصویر آن روی گوشی یا نمایشگر مخصوص والدین دیده می شود. در مدل مجهز به مکالمه دوطرفه، ارتباط صوتی در مسیر برگشت هم برقرار است؛ والدین صحبت می کنند و کودک صدای آن ها را از بلندگوی دوربین می شنود. مدل چرخشی امکان تغییر جهت نگاه را از راه دور فراهم کرده است. مثلا برای جابجایی کادر از تخت به محل بازی، کافی است فرمان چرخش را از گوشی یا نمایشگر بفرستید. پایه در جای خود باقی می ماند و مجموعه لنز و حسگر به سمت تازه ای می چرخد.
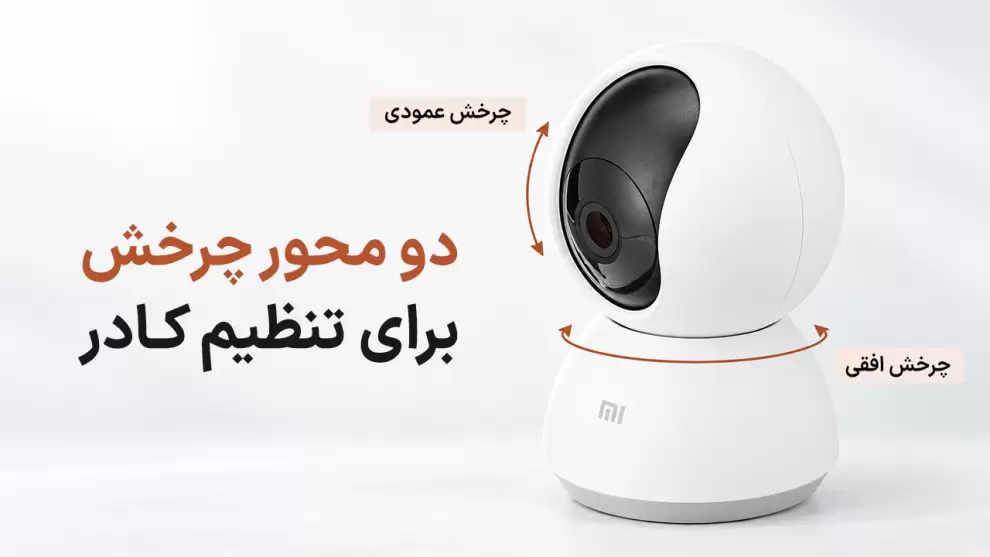
چرخش افقی «پن» (Pan)، چرخش عمودی «تیلت» (Tilt) و بزرگنمایی «زوم» (Zoom) نام دارند؛ حروف PTZ برگرفته از همین سه واژه اند. پن و تیلت، جهت نگاه دوربین را عوض می کنند. زوم برای بزرگ تر دیدن سوژه است: در نوع دیجیتال، بخشی از تصویر بزرگ می شود؛ در نوع اپتیکی، جابجایی عدسی های لنز بزرگنمایی را تغییر می دهد. زوم دیجیتال به موتور حرکت عدسی نیاز ندارد.
پشت عنوان «موتور بی صدا» چه سازوکاری قرار دارد؟
«موتور بی صدا» نام یک نوع مستقل موتور نیست؛ این عبارت، عملکرد کم صدای مجموعه چرخش را توصیف می کند. در طراحی چنین مجموعه ای، انتخاب موتور با کنترل الکترونیکی و مهار لرزش قطعات همراه است. یکی از راهکارهای حرکت دادن محورهای دوربین، موتور پله ای (Stepper Motor) است که چرخش را در گام های زاویه ای انجام می دهد. داخل این موتور، سیم پیچ ها در بخش ثابت قرار دارند. عبور جریان از آن ها میدان مغناطیسی می سازد و بخش چرخان، یعنی روتور، تحت تاثیر این میدان به موقعیت بعدی کشیده می شود.
برای چرخش در جهت مخالف، ترتیب تحریک سیم پیچ ها معکوس است. فرمان شما ابتدا به کنترلگر دوربین می رسد. تعیین جهت و سرعت بر عهده این بخش است؛ مدار راه انداز موتور (Motor Driver) هم جریان لازم برای اجرای فرمان را به سیم پیچ ها می فرستد. در ساختار دو موتوره، چرخش افقی و عمودی هرکدام موتور جداگانه دارند. در حرکت عادی موتور پله ای، تعداد گام ها مقدار چرخش و فاصله زمانی آن ها سرعت را مشخص می کند. گام های نزدیک تر از نظر زمانی، به معنی پیمودن همان مسیر با سرعت بیشتر است.
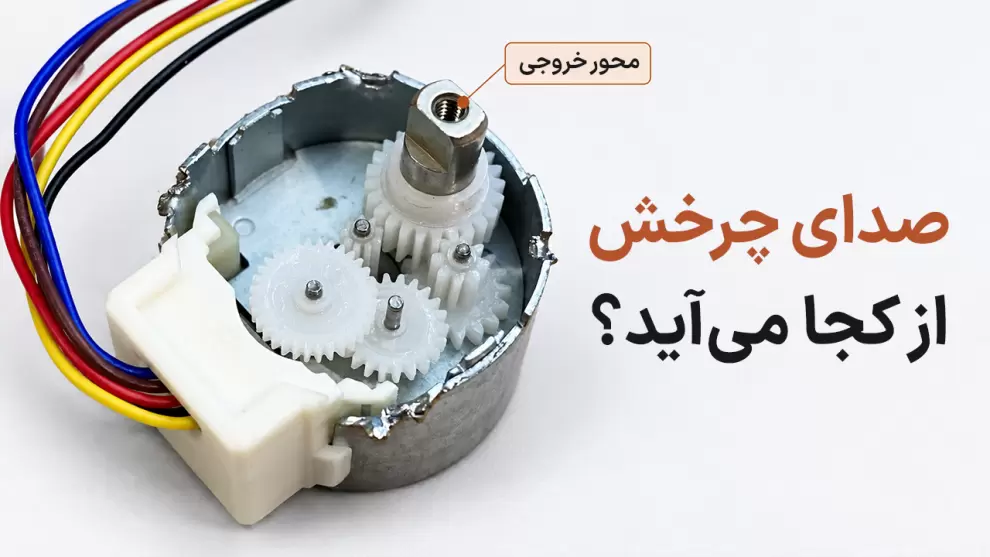
صدای چرخش از کجا به وجود می آید؟
در حرکت با گام کامل، روتور هنگام رسیدن به موقعیت تازه کمی از مقصد عبور کرده و پیش از آرام گرفتن، رفت و برگشت کوچکی دارد. تکرار این نوسان ها به لرزش می انجامد. ارتعاش از اتصالات موتور به قطعات اطراف و بدنه راه پیدا می کند؛ با لرزیدن سطح بدنه، هوای اطراف نیز به نوسان درمی آید و صدا شنیده می شود. بخش دیگری از تحریک لرزش، ریشه الکتریکی دارد. مدار راه انداز برای تنظیم جریان، ولتاژ سیم پیچ ها را به سرعت قطع و وصل می کند. با نوسان جریان، نیروی مغناطیسی هم تغییر می کند؛ این تغییر نیرو، عامل دیگری برای لرزش موتور است. صدای حاصل، ارتعاش واقعی قطعات است، حتی اگر عامل اولیه آن در مدار کنترل باشد.
میکرو استپینگ چگونه حرکت را نرم تر می کند؟
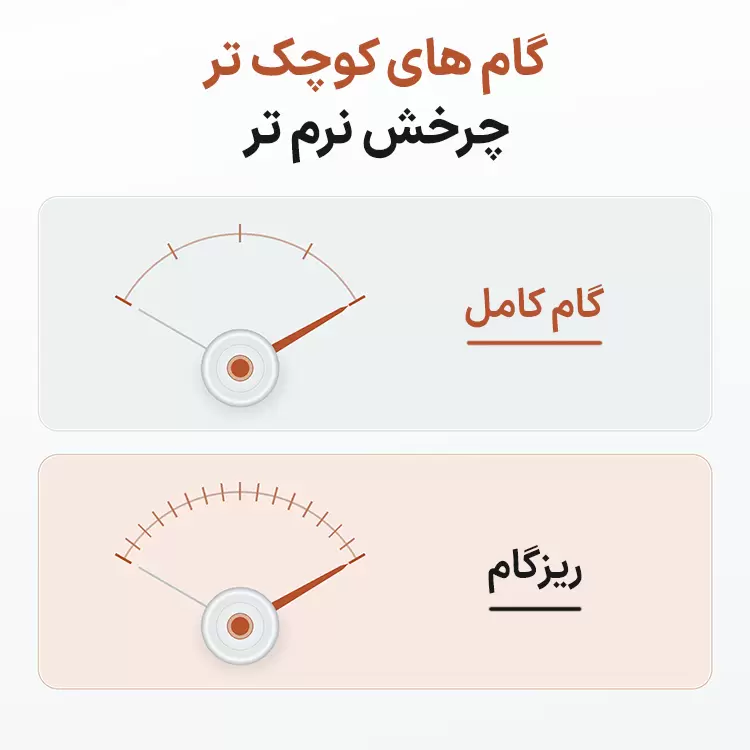
ریزگام برداری یا میکرو استپینگ (Microstepping)، راهی برای تقسیم گام کامل به حرکت های کوچک تر است. به جای جهش مستقیم میان دو موقعیت اصلی، روتور از موقعیت های میانی عبور می کند. برای ساختن این موقعیت ها، راه انداز جریان سیم پیچ ها را با نسبت های حساب شده تغییر می دهد تا جهت میدان مغناطیسی به تدریج جابجا شود. حرکت عقربه با چند پرش درشت را در نظر بگیرید. قدم های کوچک تر در همین مسیر، جابجایی کمتری در هر مرحله دارند. در موتور نیز کاهش شدت تحریک در هر گام، به لرزش کمتر محور و حرکت نرم تر کادر هنگام نگاه کردن به بخش دیگری از اتاق می انجامد. برای نمونه، تراشه راه انداز DRV8426 شرکت تگزاس اینسترومنتس از تقسیم هر گام کامل به ۲۵۶ ریزگام پشتیبانی می کند. چرخ دنده کاهنده هم با تبدیل مکانیکی حرکت، اجازه می دهد سر دوربین نسبت به محور موتور آهسته تر بچرخد.
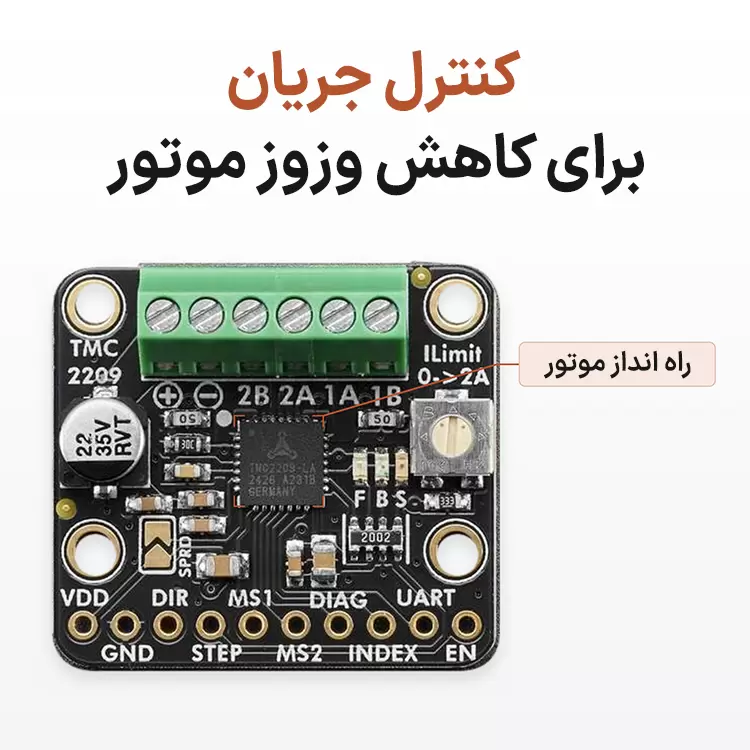
کنترل جریان چگونه وزوز موتور را کاهش می دهد؟
ریزتر شدن گام ها تنها بخشی از طراحی حرکت نرم است. جریان واقعی سیم پیچ ها نیز باید مسیر تعیین شده را دقیق دنبال کند؛ جریان نامنظم، نیروی چرخاننده یکنواختی به وجود نمی آورد. فناوری استلث چاپ (StealthChop) از خانواده ترینامیک شرکت آنالوگ دیوایسز، نمونه ای از کنترل کم صدای موتور است. در این روش، قطع و وصل ولتاژ با فرکانس ثابت صورت می گیرد؛ یعنی چرخه ها فاصله زمانی منظمی دارند. با تنظیم مدت وصل بودن در هر چرخه، جریان سیم پیچ شکل می گیرد. با این زمان بندی منظم و جریان نرم تر، موتور بر اثر تحریک های ناخواسته کمتر می لرزد. این روش برای کاهش صدا در حالت توقف و سرعت های کم تا متوسط کاربرد دارد. علت اهمیت حالت توقف، جریان لازم برای نگه داشتن محور با نیروی مغناطیسی است. موتور در چنین وضعیتی نمی چرخد، اما سیم پیچ ها همچنان فعال اند؛ کنترل کم صدای جریان، وزوز هنگام ثابت ماندن کادر را هم کاهش می دهد.
نقش بدنه و نحوه شروع و توقف حرکت چیست؟
مهار صدا در مسیر مکانیکی، با اتصال درست قطعات ادامه پیدا می کند. قطعه لق با هر تحریک به حرکت درمی آید و خودش منبع تازه ای از صداست. اتصال محکم، جلوی این حرکت اضافی را می گیرد. اجزای میراکننده نیز برای جذب و تلف کردن بخشی از انرژی ارتعاش به کار می روند تا لرزش کمتری به قطعات اطراف برسد. همان قدر که چرخش یکنواخت اهمیت دارد، لحظه آغاز و پایان آن هم بر تکان کادر اثرگذار است. شروع تند، مجموعه را ناگهان به حرکت درمی آورد و توقف تند، آن را به یکباره مهار می کند. نتیجه روی تصویر به شکل تکان هنگام راه افتادن یا ایستادن دوربین دیده می شود. برای نرم شدن این دو لحظه، کنترلگر سرعت را تدریجی بالا می برد و پیش از رسیدن به مقصد کاهش می دهد. در کنترل پیشرفته تر، شدت شتاب گرفتن و ترمز کردن نیز در بخش های مختلف مسیر تنظیم می شود. چنین الگویی، شروع ملایم و توقف آرام تری به همراه دارد؛ بدون اینکه تمام مسیر با یک سرعت پایین طی شود.
چرخش کم صدا چه تغییری در پایش کودک ایجاد می کند؟
برای والدینی که هنگام چرخش دوربین به نمایشگر نگاه می کنند، تکان کمتر کادر به معنی دنبال کردن راحت تر تصویر است. وزوز ضعیف تر موتور نیز با شدت کمتری وارد میکروفون می شود؛ صدای چرخش در میان صداهای ارسالی از اتاق، حضور کمرنگ تری دارد. کاهش صدای مکانیزم و پردازش صوتی، در دو مرحله جدا اتفاق می افتند. پردازش، سیگنال دریافت شده از میکروفون را تغییر می دهد؛ مهار لرزش، تولید صدا را در خود دوربین کمتر کرده و به آرام تر ماندن اتاق هم کمک می کند. اثر این طراحی در سه لحظه مشخص است: شروع حرکت بدون تکان تند، چرخش با وزوز کمتر و توقف آرام روی کادر تازه.